1. Propiedades generales de los vectores
En Física, algunas cantidades como el tiempo, la temperatura, la masa y la densidad, se pueden describir completamente con un número y una unidad. Diremos entonces que se trata de magnitudes escalares.
Sin embargo, existen otras magnitudes que están asociadas con una dirección y no pueden describirse con un sólo número. Por ejemplo, la velocidad: no solo es necesario indicar la rapidez de un avión, sino también su dirección. También ocurre igual con la magnitud física fuerza: para describirla correctamente, hay que indicar no solo su intensidad, sino también su dirección y sentido. Diremos que son magnitudes vectoriales.
\(\vec A\) y \(\vec B\) son vectores con la misma magnitud y dirección, pero diferente sentido. El vector \(\vec C\) tiene la misma dirección que los dos vectores anteriores. Diremos que son vectores paralelos.
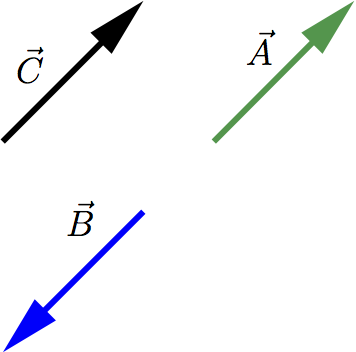
La magnitud de un vector es el módulo del vector, y se expresa en la forma \(\vec{A}\). Es una cantidad escalar y siempre es positiva.
2. Operaciones con vectores
2.1 Suma de vectores
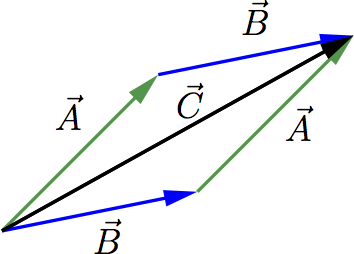
Supongamos que una partícula sufre un desplazamiento del punto \(O\) al punto \(P\), definido por el vector \(\vec{A}=\vec{OP}\), seguido de un segundo desplazamiento, del punto \(P\) al punto \(Q\), definido entonces por el vector \(\vec{B}=\vec{PQ}\). El resultado final será equivalente a considerar que la partícula parte del punto \(O\) y tiene como punto final el punto \(Q\). Es decir, podemos considerar que el desplazamiento total vendrá dado por el vector \(\vec{C}\), que se calcula como \[\vec{C} = \vec{A }+\vec{B} = \vec{B}+\vec{A}\]
La suma de vectores es conmutativa, tal y como vemos en la siguiente figura
Y además, también es asociativa:
\[ \vec{A}+\vec{B}+\vec{C} \rightarrow \left ( \vec{A}+\vec{B}\right ) + \vec{C}= \vec{A}+ \left ( \vec{B} + \vec{C} \right )\]
Para restar dos vectores:
\[\vec{A} - \vec{B} = \vec{A} + \left ( -\vec{B} \right )\]
\((-\vec{B})\) es el vector opuesto de \(\vec{B}\). Tiene la misma magnitud, la misma dirección, pero sentido contrario.
También podemos multiplicar un vector por un escalar. Por ejemplo:
\[\vec{B} = 2 \vec{A}\]
\(\vec{B}\) es un vector con la misma dirección y sentido que \(\vec{A}\) pero su magnitud es el doble.
La fuerza es una magnitud vectorial. Por tanto, de la expresión
\[ \vec{F}= m \vec{a} \]
podemos deducir que la dirección de \(\vec{F}\) y \(\vec{a}\) es la misma, el sentido también (porque \(m\) es siempre una cantidad positiva) y la magnitud de \(\vec{F}\) es igual a la magnitud de \(\vec{a}\) multiplicada por la masa \(m\).
Un senderista camina desde un refugio en una llanura \(1\) km hacia el norte y \(2\) km hacia el este. ¿A qué distancia y en qué dirección está respecto al punto de partida?
El camino que sigue el senderista puede ser descrito mediante los vectores \(\vec{A}\), \(\vec{B}\) y su resultante \(\vec{C}\), tal y como se representa en la siguiente figura
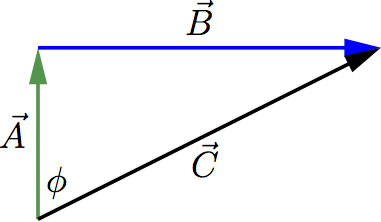
La distancia al punto de partida la determinaremos mediante la magnitud del vector \(\vec{C}\), que vendrá dada por:
\[|\vec{C}| = \sqrt{1 + 4}\text{ km} = \sqrt{5}\text{ km} \]
La dirección nos la dará el ángulo \(\phi\) y por tanto, puede ser calculado teniendo en cuenta la magnitud de los vectores \(\vec{A}\) y \(\vec{B}\), \(1\) y \(2\) km, respectivamente. Por tanto
\[\tan \phi = \frac{2}{1} \ \rightarrow \phi=63.4^\circ\]
2.2 Componentes
Las componentes de los vectores nos van a permitir un método sencillo pero general para sumar vectores. Supongamos que tenemos un sistema cartesiano de ejes de coordenadas en dos dimensiones y que \(\vec A\) es un vector en ese sistema. Entonces \(A_x\) es la proyección del vector \(\vec A\) en la dirección del eje \(x\) y \(A_y\) es la proyección del vector \(\vec{A}\) en la dirección del eje \(y\). \(A_x\) y \(A_y\) son las componentes del vector \(\vec{A}\). Podemos calcular las componentes del vector \(\vec{A}\) si conocemos la magnitud y la dirección de dicho vector. Describiremos la dirección de un vector con su ángulo \(\theta\), relativo a una dirección de referencia, que es el eje \(x\) positivo, siempre en sentido antihorario
\[\frac{A_x}{|\vec{A}|} = \cos \theta \rightarrow A_x= |\vec{A}| \cos \theta, \quad \frac{A_y}{|\vec{A}|}= \text{sen} \theta \rightarrow A_y= |\vec{A}| \text{sen} \theta\]
2.3.Cálculo de vectores usando componentes
El uso de componentes facilita algunos cálculos que implican vectores. Veamos algunos ejemplos
Cálculo y magnitud de un vector a partir de sus componentes:
Un vector queda descrito por su magnitud y dirección, pero también dando sus componentes. A partir de ellas, podemos calcular la magnitud y dirección del vector
\[ |\vec{A}| = \sqrt{A_x^2 + A_y^2}, \quad \tan \theta = \frac{A_y}{A_x}, \quad \theta = \text{ arctg} \frac{A_y}{A_x}\]
Multiplicación de un vector por un escalar:
\[ \vec{D}= c \vec{A} \rightarrow D_x = c A_x \text{ y } D_y = c A_y\]
Uso de componentes para calcular la suma de vectores \(\vec A\) y \(\vec B\):
\[ \vec{R} = \vec{A} + \vec{B} \rightarrow R_x=A_x+B_x\ \text{ y }\ R_y=A_y+B_y\]
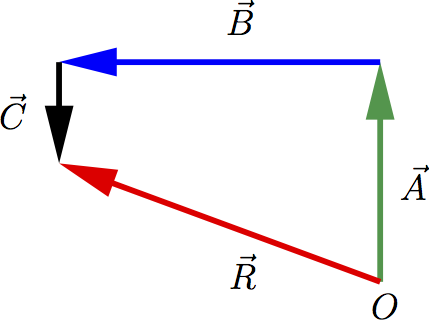
Un conductor desorientado recorre \(3.25\) km hacia el norte, \(4.75\) km hacia el oeste y \(1.50\) km hacia el sur. Calcular la magnitud y dirección del vector desplazamiento resultante, mediante la suma de las componentes.
3. Vectores unitarios
Los vectores unitarios son aquéllos con magnitud igual a \(1\) (sin unidades). Su única finalidad es dar una dirección en el espacio. Siempre los notaremos con un acento del tipo \(\hat{ }\), para indicar que se trata de un vector unitario.
\(\hat{\imath}\) \(\rightarrow\) apunta en la dirección \(x\) positiva.
\(\hat{\jmath}\) \(\rightarrow\) apunta en la dirección \(y\) positiva
Por tanto, podemos escribir:
\[\vec{A}= A_x \hat{\imath} + A_y \hat{\jmath}\]
Y la suma de vectores se haría sumando directamente componentes: \[\vec{A}=A_x \hat{\imath} + A_y \hat{\jmath}, \ \vec{B}=B_x \hat{\imath} + B_y \hat{\jmath}\] \[\vec{R}= \vec{A}+\vec{B}=\left ( A_x+B_x \right) \hat{\imath} + \left (A_y+B_y \right) \hat{\jmath}\]
En tres dimensiones, además de los vectores unitarios \(\hat{\imath}\) y \(\hat{\jmath}\), tenemos el vector unitario \(\hat{k}\), que apunta en la dirección del eje \(z\) positivo. Por tanto, un vector \(\vec{A}\) en tres dimensiones se puede escribir como:
\[\vec{A}= A_x \hat{\imath} + A_y \hat{\jmath} + A_z \hat{k}\]
4. Producto de vectores
4.1. Producto escalar de dos vectores
Se denota por \(\vec{A} \cdot \vec{B}\) y el resultado es un escalar. Para calcularlo, representamos los vectores \(\vec{A}\) y \(\vec{B}\) con origen en el mismo punto.
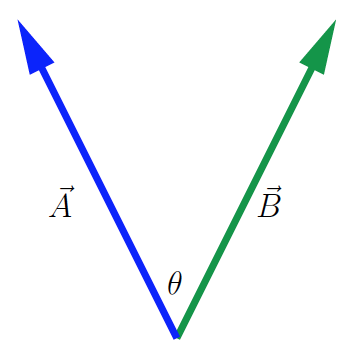
Definimos \(\vec{A} \cdot \vec{B}\) como la magnitud de \(\vec{A}\) multiplicada por la componente de \(\vec{B}\) paralela a \(\vec{A}\), es decir:
\[\vec{A} \cdot \vec{B} = |\vec{A}| |\vec{B}| \cos \theta\]
Es un escalar, y puede ser positivo, negativo o cero. Si \(\theta= \pi /2\) (vectores perpendiculares) el producto escalar es siempre cero, independientemente de la magnitud de los vectores. También podemos comprobar que el producto escalar es conmutativo:
\[\vec{A} \cdot \vec{B} = |\vec{A}| |\vec{B}| \cos \theta= |\vec{B}| |\vec{A}| \cos \theta = \vec{B} \cdot \vec{A}\]
Por ejemplo, si una fuerza constante \(\vec{F}\) se aplica a un cuerpo que sufre un desplazamiento en línea recta \(\vec{s}\), el trabajo \(W\) realizado por la fuerza se calculará como
\[W = \vec{F} \cdot \vec{s}\]
Si queremos usar las componentes para calcular el producto escalar de los vectores \(\vec{A}\) y \(\vec{B}\)
\[\vec{A}= A_x \hat{\imath} + A_y \hat{\jmath}, \ \vec{B}= B_x \hat{\imath} + B_y \hat{\jmath} \]
tendremos: \[\vec{A} \cdot \vec{B} = \left ( A_x \hat{\imath} + A_y \hat{\jmath} \right ) \cdot \left ( B_x \hat{\imath} + B_y \hat{\jmath} \right ) = A_x B_x + A_y B_y ,\] donde hemos usado que se verifica que: \[\hat{\imath} \cdot \hat{\imath} = \hat{\jmath} \cdot \hat{\jmath}= 1 \quad \; \hat{\imath} \cdot \hat{\jmath} = \hat{\jmath} \cdot \hat{\imath} = 0\]
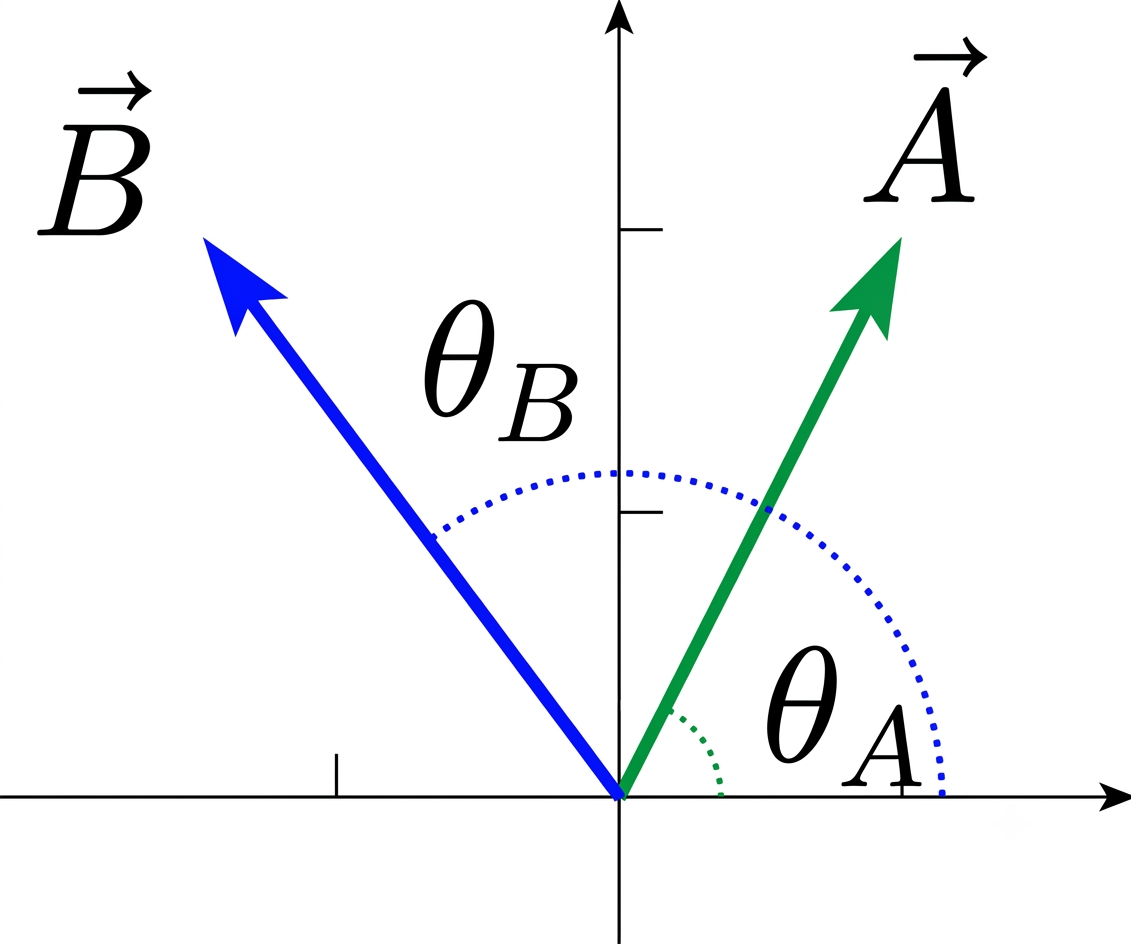
Obtener el producto escalar de los vectores \(\vec{A}\) y \(\vec{B}\), siendo \(|\vec{A}|=4\), \(\theta_A=53^\circ\) y \(|\vec{B}|=5\), \(\theta_B=130^\circ\), siendo los ángulos los que los vectores forman con el semieje positivo de las \(x\), en el sentido antihorario.
4.2. Producto vectorial de dos vectores
El producto vectorial de los vectores \(\vec{A}\) y \(\vec{B}\) se denota como \(\vec{A} \times \vec{B}\). Definimos dicho producto vectorial como un vector, perpendicular al plano que forman los vectores \(\vec{A}\) y \(\vec{B}\), y cuya magnitud viene dada por \[|\vec{A} \times \vec{B}| = |\vec{A}| |\vec{B}| \text{sen} \theta ,\] siendo \(\theta\) el ángulo que forman ambos vectores. La dirección y sentido del vector \(\vec{A} \times \vec{B}\) nos lo da la regla de la mano derecha. La dirección del producto vectorial está definida por la dirección del pulgar, cerrando los demás dedos en torno al vector \(\vec{A}\) primero y siguiendo con el vector \(\vec{B}\).
Una propiedad del producto vectorial es que cuando ambos vectores son paralelos (\(\theta=0\), \(180^\circ\)), el producto vectorial es nulo.
Teniendo en cuenta los vectores unitarios en el espacio tridimensional:
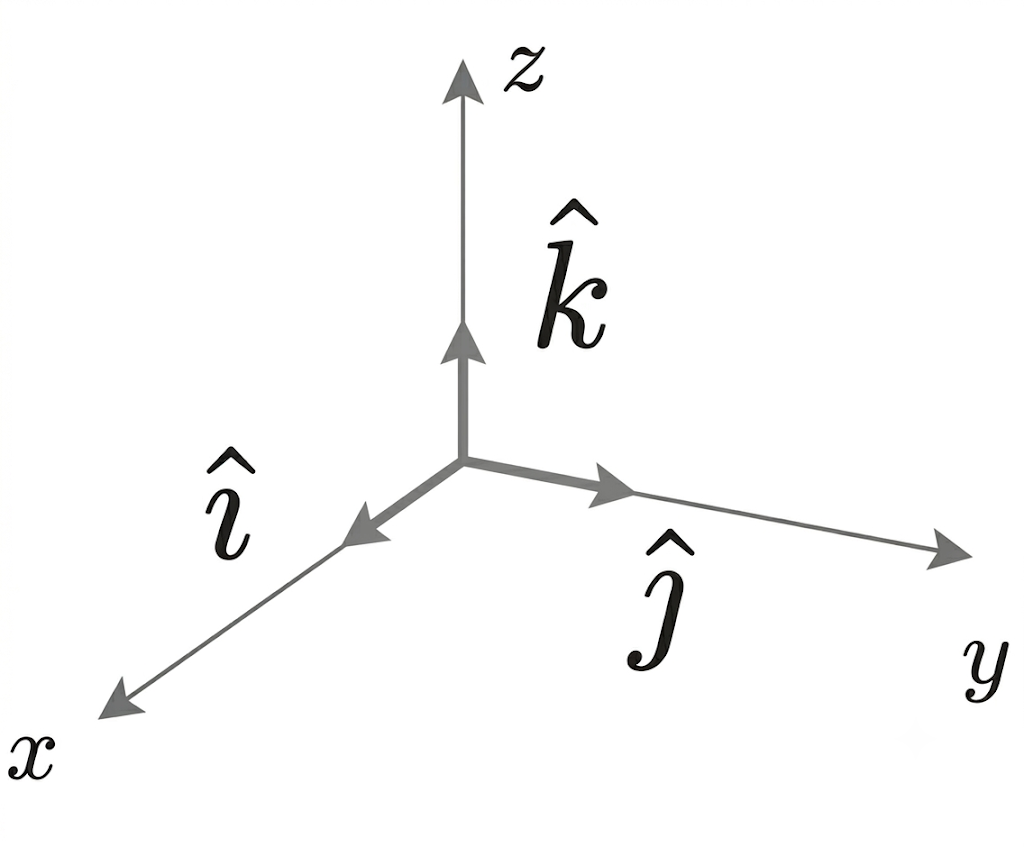
Podemos ver que verifican: \[\hat{\imath} \times \hat{\jmath} = \hat{k} \quad \; \hat{\jmath} \times \hat{\imath} = -\hat{k} \quad \; \hat{\imath} \times \hat{\imath} = 0\]
\[\hat{\jmath} \times \hat{k} = \hat{\imath} \quad \; \hat{k} \times \hat{\jmath} = -\hat{\imath} \quad \; \hat{\jmath} \times \hat{\jmath} = 0\]
\[\hat{k} \times \hat{\imath} = \hat{\jmath} \quad \; \hat{\imath} \times \hat{k} = -\hat{\jmath} \quad \; \hat{k} \times \hat{k} = 0\]
Y esto nos sirve para escribir una expresión general para el producto vectorial \(\vec{A} \times \vec{B}\):
\[ \begin{aligned} \vec{A} \times \vec{B} &= \left ( A_x \hat{\imath} + A_y \hat{\jmath} + A_z \hat{k} \right ) \times \left (B_x \hat{\imath} + B_y \hat{\jmath} + B_z \hat{k} \right ) \\&=\left ( A_y B_z - A_z B_y \right)\hat{\imath} + \left ( A_z B_x - A_x B_z \right)\hat{\jmath} + \left ( A_x B_y - A_y B_x \right)\hat{k} \end{aligned} \]
que puede escribirse en forma más sencilla como un determinante:
\[ \vec{A} \times \vec{B} = \left | \begin{matrix} \hat{\imath} & \hat{\jmath} & \hat{k} \\ A_x & A_y & A_z \\ B_x & B_y & B_z \end{matrix} \right |\]