1. Cinemática de la partícula en una dimensión
1.1. Introducción
El fenómeno físico más obvio y fundamental es el movimiento. La Mecánica (ciencia del movimiento) es la rama de la Física que estudia los movimientos y las fuerzas que las producen. Atendiendo a la naturaleza de su contenido, la Mecánica se divide en dos partes:
Cinemática, o teoría geométrica del movimiento.
Dinámica, o estudio de las relaciones existentes entre las fuerzas y los movimientos que éstos producen.
En este tema nos centraremos en la Cinemática, más concretamente en el caso particular de una dimensión. Los elementos básicos de la cinemática son \[\fbox{móvil, espacio, tiempo}\]
El móvil más simple que podemos considerar es el punto material (partícula). La partícula es una idealización de los cuerpos que existen en la Naturaleza. Entendemos por punto material o partícula un cuerpo de dimensiones tan pequeñas que pueda considerarse como puntiforme; de ese modo, su posición en el espacio quedará determinada al fijar las coordenadas de un punto geométrico. Naturalmente, la posibilidad de despreciar las dimensiones de un cuerpo estará en relación con las condiciones específicas del problema considerado. Por ejemplo, podemos considerar la Tierra como un punto material si sólo estamos interesados en su movimiento alrededor del Sol, pero no cuando estemos interesados en el movimiento de la Tierra alrededor de su propio eje.
Dado un punto material, con una cierta masa inercia, se precisará un cierto esfuerzo para modificar su estado de movimiento. Llamaremos fuerza a cualquier agente capaz de modificar el estado de movimiento de los cuerpos.
1.2.Desplazamiento, velocidad, módulo de la velocidad
Dado que estamos por el momento trabajando en una dimensión no hace falta notación vectorial, solo \(+\) ó \(-\) para indicar el sentido del movimiento.
Posición y desplazamiento
La descripción del movimiento consiste en saber la posición de una partícula y cómo ésta cambia con el movimiento de la partícula. En un movimiento en una dimensión se suele escoger el eje \(x\) a lo largo de la línea por la que discurre el movimiento.
Distinguiremos ahora entre dos conceptos, desplazamiento y distancia recorrida. La distancia recorrida es la longitud que un partícula sigue desde su posición inicial a su posición final. Es, por tanto, una magnitud escalar siempre positiva. Por otra parte, el desplazamiento es el cambio en la posición de la partícula. Será positivo si la partícula va en la dirección de \(x\) positiva y negativo si va en la dirección de \(x\) negativa.
Velocidad media
La velocidad media, en la dirección del eje \(x\), \(v_{m,x}\), se define como la razón entre el desplazamiento sobre el eje \(x\) y el intervalo de tiempo \(t\):
\[v_{m}= \frac{\Delta x}{\Delta t} = \frac{x(t_f)-x(t_i)}{t_f-t_i} \quad \quad \Delta x = v_{m} \Delta t\]
La velocidad media puede ser positiva o negativa, al igual que el desplazamiento. Sus dimensiones serán L/T, y sus unidades en el SI \(\text{m/s}\).
Velocidad instantánea y módulo de la velocidad:
La velocidad instantánea es el límite de la relación \(\Delta x/\Delta t\) cuando \(\Delta t\) se aproxima a cero:
\[v(t) = \lim\limits_{\Delta t \rightarrow 0} \frac{\Delta x}{\Delta t} = \frac{ d x }{d t }\]
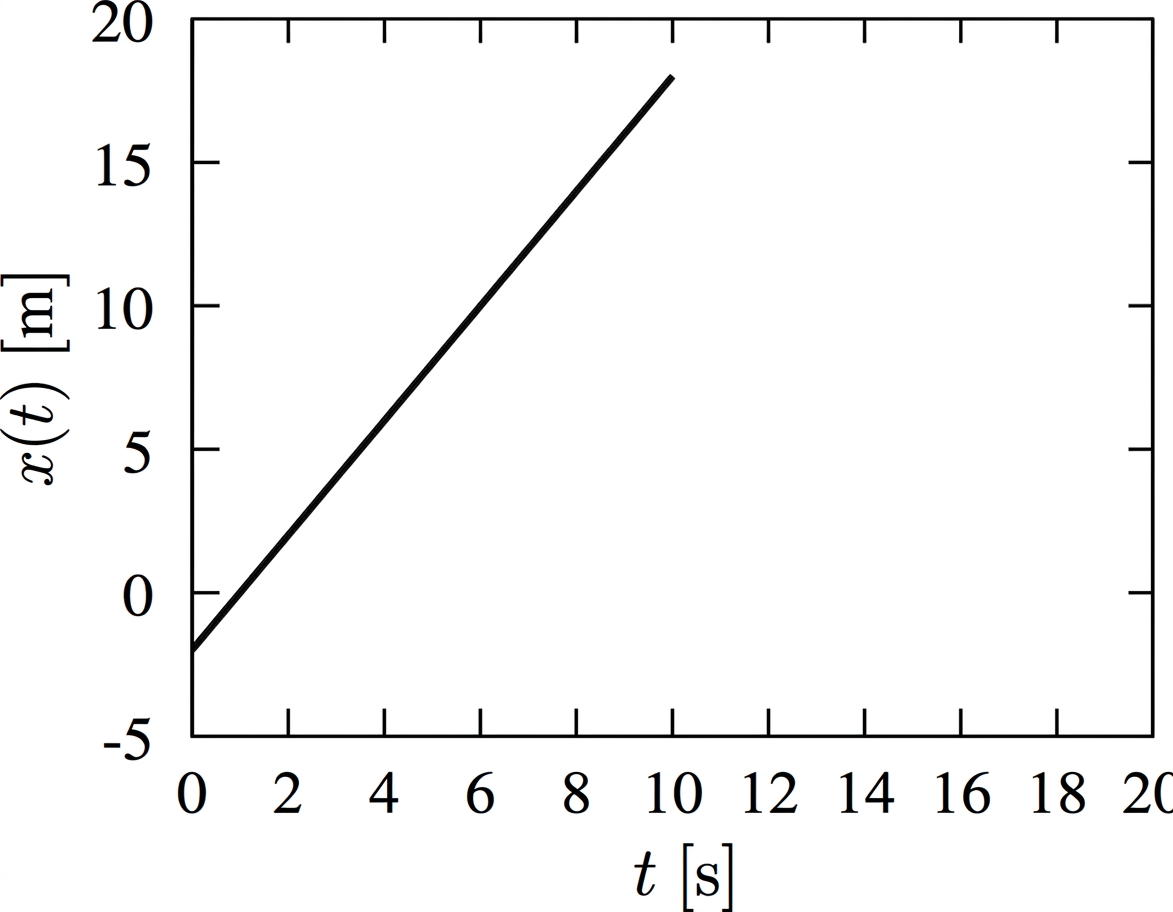
Por tanto, podemos decir que la velocidad instantánea en el tiempo \(t\) es la derivada de la función posición, \(x(t)\), respecto al tiempo. Este valor puede ser positivo, negativo o nulo; en un movimiento unidimensional, la velocidad instantánea puede ser positiva (\(x\) creciente, negativa (\(x\) decreciente) o nula (no hay movimiento). En un objeto que se mueve a velocidad constante, la velocidad instantánea coincide con la velocidad media, y tendremos que la gráfica de la posición en función del tiempo será
La velocidad instantánea es un vector, por lo que a veces podemos hablar del módulo de la velocidad instantánea.
1.3. Aceleración:
La aceleración es la tasa de cambio de la velocidad. Podemos definir la aceleración media, a partir de la velocidad media, o la aceleración instantánea, a partir de la velocidad instantánea:
Aceleración media:
\[a_m = \frac{\Delta v_{m}}{\Delta t} = \frac{v(t_1)-v(t_0)}{t_1-t_0} \]
Aceleración instantánea:
\[a(t) = \lim\limits_{\Delta t \rightarrow 0} \frac{\Delta v(t) }{\Delta t} = \frac{ d^2 x }{d t^2} \]
2. Movimiento con aceleración constante
Sabemos que en general: \[a = \frac{ d v} { d t}\]
Integrando:
\[{d v} = a d t \rightarrow \int_{t_0}^t d v = \int_{t_0}^t a d t = a\int_{t_0}^t d t = a \left ( t-t_0 \right )\]
Por tanto:
\[ v(t)= v(t_0) + a (t-t_0)\]
Si \(t_0=0\) y llamamos \(v(t_0)=v_0\), resulta:
\[\fbox{ $v(t) = v_0 + a t $}\]
Pero también sabemos que
\[ \frac{d x(t)}{d t} = v(t)= v(t_0) + a \left ( t - t_0 \right )\]
\[d x(t) = v(t_0) d t + a \left ( t-t_0 \right ) d t\]
Integrando:
\[ \int_{t_0}^t d x = v(t_0) \int_{t_0}^t d t + a \int_{t_0}^t \left (t-t_0 \right ) d t\]
Por tanto, obtenemos como ecuación general que nos da la posición en el tiempo \(t\), \(x(t)\), con el tiempo \(t\) y la aceleración \(a\), del siguiente modo:
\[x(t)= x(t_0) + v(t_0) (t-t_0) + a \frac{(t-t_0)^2}{2}\]
Si \(t_0=0\), \(x(t_0)=x_0\) y \(v(t_0)=v_0\), podemos escribir finalmente:
\[\fbox{ $x(t) = x_0 + v_0 t + a \frac{t^2}{2} $}\]
Si en la ecuación general obtenida la velocidad \(v(t)\), despejamos \((t-t_0)\), tendremos:
\[ v(t) = v(t_0) + a (t-t_0) \ \rightarrow \ \left ( t-t_0 \right ) = \frac{v(t) -v(t_0) }{ a }\]
Y si ahora, sustituimos esta cantidad en la ecuación de la posición \(x(t)\), resulta:
\[\begin{align} x(t)&= x(t_0) + v(t_0) (t-t_0) + a \frac{(t-t_0)^2}{2} \\ &= x(t_0) + \frac{v(t_0)}{a} \left (v(t)-v(t_0) \right ) + \frac{a}{2 a^2} \left (v(t)-v(t_0) \right)^2\\ &=x(t_0) + \frac{1}{2 a} \left (v(t) - v(t_0) \right ) \left (v(t_0) + v(t) \right ) =x(t_0) + \frac{1}{2 a} \left (v(t)^2 - v(t_0)^2 \right ) \end{align}\]
Definiendo el desplazamiento \(\Delta x(t)= x(t)-x(t_0)\), podemos escribir finalmente:
\[\fbox{ $v(t)^2 = v(t_0)^2 + 2 a \Delta x(t) $}\]
3. Movimiento en más de una dimensión
3.1. Introducción
En esta sección, aprenderemos a analizar el movimiento de partículas en más de una dimensión, en concreto estudiaremos:
Cómo representar la posición de una partícula en dos o tres dimensiones usando vectores.
Cómo determinar el vector velocidad de un cuerpo conociendo su trayectoria.
Cómo obtener el vector aceleración de un cuerpo y por qué un cuerpo puede tener aceleración aunque el módulo de su velocidad sea constante.
3.2. Vectores posición y desplazamiento
El vector posición de una partícula es un vector que se traza desde el origen de coordenadas hasta la posición de la partícula. Para una partícula en el plano \(xy\), si su posición en dicho plano es el punto con coordenadas \((x,y)\), tendremos como vector de posición
\[ \vec r = x \hat{\imath} + y\hat{\jmath}\]
Fijémonos ahora en la siguiente figura:
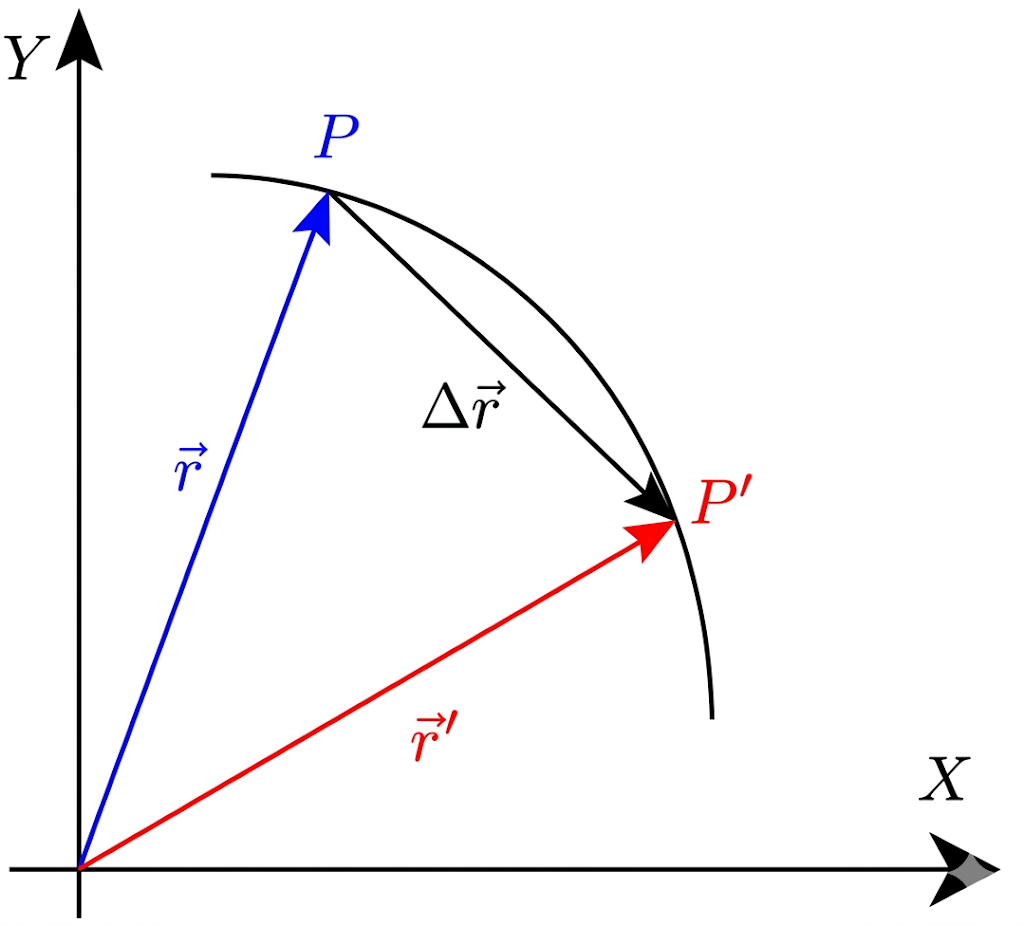
Tenemos que \[{\vec{r}}+ \Delta {\vec{r}} = {\vec r'} \rightarrow \Delta{\vec{r}} = {\vec r'} -{\vec{r}}\]
Si las coordenadas de los puntos \(P\) y \(P'\) son \((x,y)\) e \((x',y')\), respectivamente, podemos escribir el vector desplazamiento \(\Delta {\vec{r}}\) de la siguiente manera:
\[\Delta {\vec{r}} = {\vec r'} -{\vec{r}} = \left (x'-x \right ) \hat {i} + \left (y' -y \right ) \hat{\jmath} = \Delta x \hat{\imath} + \Delta y \hat{\jmath}\]
Ahora, para definir el vector velocidad, tengamos en cuenta que la velocidad media se define como el cociente entre el desplazamiento y el intervalo de tiempo transcurrido. Entonces, definiremos el vector velocidad media como el cociente entre el vector desplazamiento y el intervalo de tiempo \(\Delta t= t_2-t_1\).
\[{\vec{v_m}} = \frac{\Delta {\vec{r}}} {\Delta t}\]
El módulo del vector desplazamiento es inferior a la distancia recorrida a menos que la partícula se mueva en línea recta. Sin embargo, si consideramos intervalos de tiempo cada vez más pequeños, el desplazamiento se aproxima a la distancia real recorrida por la partícula a lo largo de la curva.
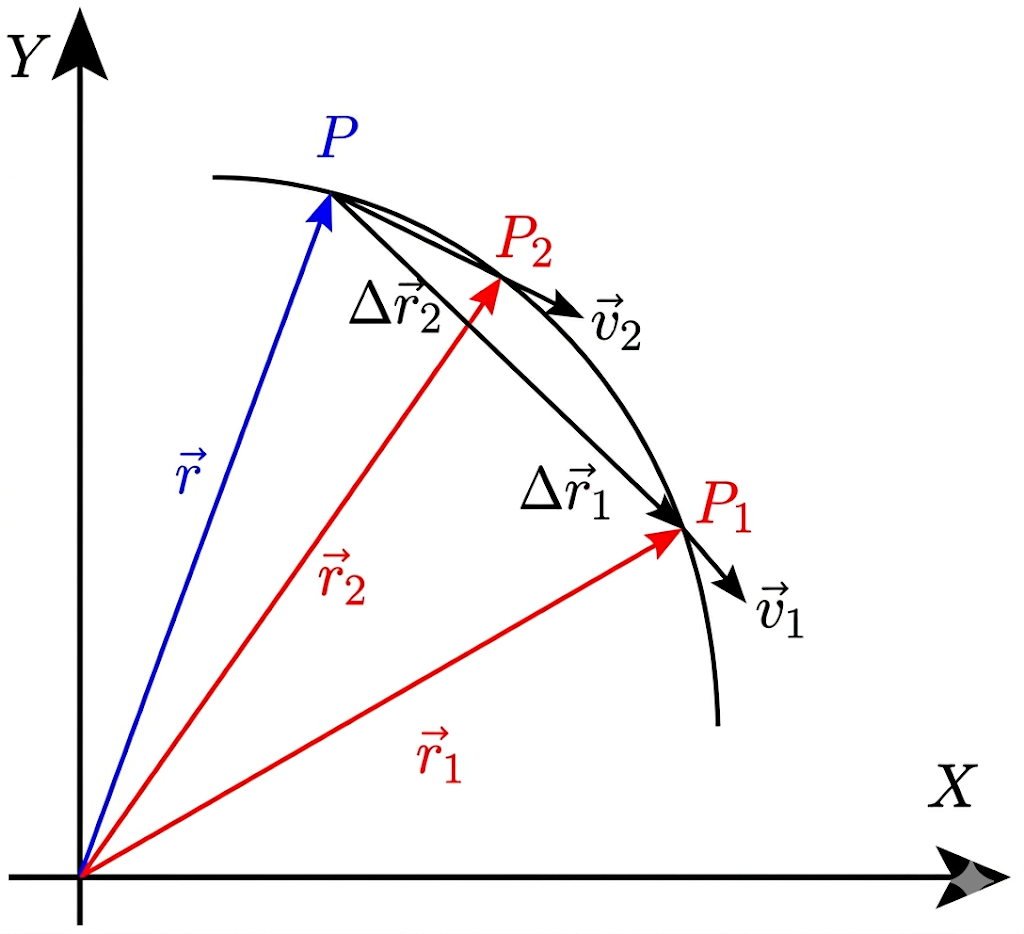
Definimos el vector velocidad instantánea como el límite del vector velocidad media cuando \(\Delta t\) tiende a cero:
\[{\vec{v}} = \lim_{\Delta t \rightarrow 0} \frac{\Delta {\vec{r}}}{\Delta t} = \frac{d{\vec{r}}}{d t}\]
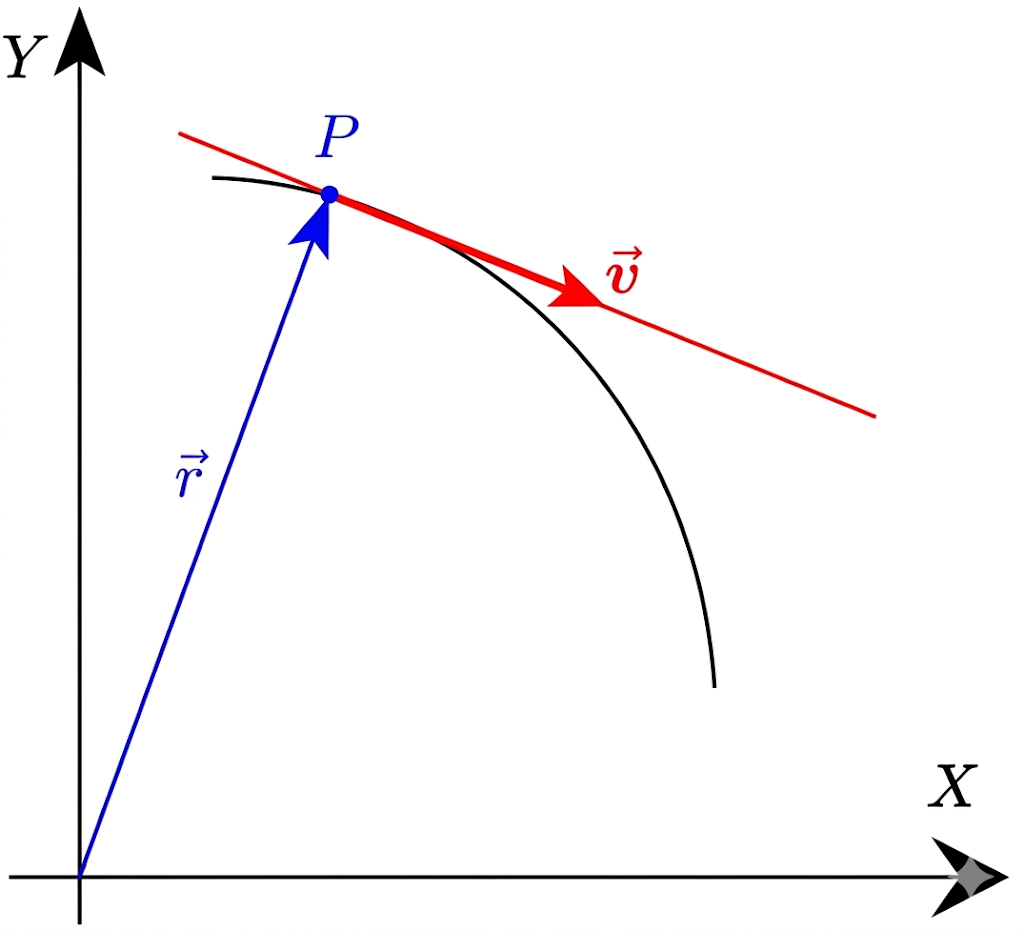
El módulo de \({\vec{v}}\), \(|{\vec{v}}|\) es la velocidad escalar, y la dirección de \({\vec{v}}\) coincide con la tangente a la curva en la dirección del movimiento de la partícula:
Para calcular la derivada, expresamos el vector desplazamiento en la forma anterior:
\[ \Delta {\vec{r}} = \Delta x \hat{\imath} +\Delta y \hat{\jmath}\]
Por tanto:
\[ {\vec{v}} = \lim_{\Delta t \rightarrow 0}\frac{\Delta {\vec{r}} }{\Delta t} = \lim_{\Delta t \rightarrow 0} \frac{ \Delta x \hat{\imath} + \Delta y \hat{\jmath} } {\Delta t} = \lim_{\Delta t \rightarrow 0} \frac{ \Delta x}{\Delta t}\hat\imath + \lim_{\Delta t \rightarrow 0} \frac{\Delta y}{\Delta t}\hat\jmath\]
Es decir: \[ {\vec{v}} = \frac{d x}{d t}\hat{\imath} + \frac{ d y}{ d t} \hat{\jmath} = v_x \hat{\imath} + v_y \hat{\jmath}\]
donde $v_x= $ y $v_y= $ son las componentes \(x\) e \(y\) de la velocidad.
El módulo \(|{\vec{v}}|\) vendrá dado por
\[ |{\vec{v}}| = \sqrt{v_x^2 + v_y^2}\]
y la dirección del vector \({\vec{v}}\) por el ángulo \(\theta\), que se obtiene como
\[\theta = \arctan \left( \frac{v_y}{v_x} \right)\]
3.3. Vectores de aceleración
Se define el vector aceleración media como el cociente entre la variación del vector velocidad instantánea \(\Delta {\vec{v}}\) y el intervalo de tiempo transcurrido, \(\Delta t\):
\[\vec{a_m} = \frac{\Delta v}{\Delta t} = \frac{{\vec{v}}(t_1) - {\vec{v}}(t_0)}{t_1-t_0}\]
El vector aceleración instantánea es el límite de esta relación cuando \(\Delta t \rightarrow 0\):
\[{\vec{a}} = \lim_{\Delta t \rightarrow 0} \frac{\Delta {\vec{v}}}{\Delta t} = \frac{d {\vec{v}}}{d t }\]
\[\vec{a} = \frac{d v_x}{d t} \hat{\imath} + \frac{d v_y}{d t } \hat{\jmath} + \frac{dv_z}{d t} \hat{k} = a_x\hat{\imath} + a_y \hat{\jmath} + a_z \hat{k}\]
3.4. Componentes intrínsecas de la aceleración
Como hemos visto, la aceleración es la derivada del vector velocidad respecto al tiempo, pero un vector velocidad puede cambiar tanto su módulo como su dirección. Si separamos estas dos variaciones, podemos descomponer el vector aceleración en dos componentes: una tangencial y otra normal. Para ello expresamos primero el vector velocidad en términos de su módulo y de su dirección:
\[ {\vec{v}} = |{\vec{v}}| \hat{e}_t\]
donde \(\hat{e}_t\) es el vector unitario en la dirección tangencial, es decir, el vector tangente a la trayectoria en el sentido del movimiento, que es la dirección del vector velocidad. Ahora derivamos respecto al tiempo:
\[ {\vec{a}} = \frac{d {\vec{v}}}{d t} = \frac{d |{\vec{v}}|}{d t} \hat{e}_t + |{\vec{v}}| \frac{d \hat{e}_t}{d t}\]
El primero de los términos de la derecha es la componente tangencial de la aceleración, llamada \(a_t\), que es paralela a la dirección del vector velocidad y cuya magnitud es la derivada del módulo de la velocidad respecto al tiempo:
\[ a_t = \frac{d |{\vec{v}}|}{d t}\]
El segundo de los términos de la derecha es la componente normal de la aceleración, llamada \(a_n\), que es perpendicular a la dirección del vector velocidad y cuya magnitud es el producto del módulo de la velocidad por la derivada del vector unitario tangente respecto al tiempo:
\[ a_n = |{\vec{v}}| \left | \frac{d \hat{e}_t}{d t} \right |= \frac{v^2}{R}\] donde \(R\) es el radio de curvatura de la trayectoria. Esta componente normal lleva la dirección normal o perpendicular a la trayectoria, y en el sentido hacia el centro de curvatura. Esta dirección y sentido vienen dados por el versor \(\hat{e}_n\). Con este versor, podemos escribir el vector aceleración como la suma de sus componentes tangencial y normal: \[ {\vec{a}} = a_t \hat{e}_t + a_n \hat{e}_n=\frac{dv}{dt} \hat{e}_t + \frac{v^2}{R} \hat{e}_n\]
3.5. Casos particulares
Vamos a estudiar ahora algunos casos particulares de movimiento en dos dimensiones, que son el movimiento circular y el movimiento de proyectiles.
3.5.1. Movimiento circular
Si la trayectoria de una partícula es una circunferencia, el movimiento se denomina movimiento circular. En este caso el radio de curvatura es constante e igual al radio de la circunferencia \(R\), por lo que la aceleración normal es la que mantiene a la partícula en la trayectoria circular y se denomina aceleración normal o centrípeta. Su dirección es radial hacia el centro de la circunferencia y su magnitud viene dada por:
\[ |{\vec{a}}_n| = \frac{v^2}{R}\]
Por otro lado, si la partícula se mueve con velocidad constante, la aceleración tangencial es nula y la aceleración total es igual a la aceleración normal. En este caso, el vector aceleración es perpendicular al vector velocidad y su dirección es radial hacia el centro de la circunferencia. Este movimiento se denomina .
Si la velocidad de la partícula no es constante, la aceleración tangencial es distinta de cero y la aceleración total es la suma vectorial de las componentes normal y tangencial. En este caso, el vector aceleración no es perpendicular al vector velocidad y su dirección no es radial hacia el centro de la circunferencia. Este movimiento se denomina .
Los movimientos circulares es más cómodo expresarlo en función del ángulo \(\theta\) que forma el radio de la circunferencia con el eje horizontal. En este caso, la posición de la partícula se expresa en función del ángulo \(\theta\) y del radio \(R\) de la circunferencia:
\[ x(t) = R \cos \theta(t) \ \text{ y } \ y(t) = R \sin \theta(t)\]
y el vector posición de la partícula es:
\[ {\vec{r}} = R \cos \theta(t) \hat{\imath} + R \sin \theta(t) \hat{\jmath}\]
El ángulo varia con el tiempo y su derivada se conoce como y se denota por \[ \omega = \frac{d \theta}{d t} \]
Por tanto, la velocidad de la partícula es:
\[\vec v = \frac{d {\vec{r}}}{d t} = - R \sin \theta(t) \frac{d \theta}{d t} \hat{\imath} + R \cos \theta(t) \frac{d \theta}{d t} \hat{\jmath} = - R \omega \sin \theta(t) \hat{\imath} + R \omega \cos \theta(t) \hat{\jmath}\]
Si se toma el módulo de la velocidad, se obtiene:
\[ v = |{\vec{v}}| = R \omega\]
Es decir, la velocidad de la partícula es el producto del radio de la circunferencia por la velocidad angular.
La velocidad angular también puede variar con el tiempo, y su derivada se conoce como y se denota por \[ \alpha = \frac{d \omega}{d t} \]
Si se deriva el vector velocidad respecto al tiempo, se obtiene la aceleración de la partícula:
\[ {\vec{a}} = \frac{d {\vec{v}}}{d t} = \frac{d|{\vec{v}}|}{d t} \hat{e}_t + |{\vec{v}}| \frac{d \hat{e}_t}{d t}=R\alpha \hat{e}_t+ R\omega^2 \hat{e}_n\]
Es decir, la aceleración de la partícula es la suma vectorial de la aceleración tangencial y de la aceleración normal. La aceleración tangencial es el producto del radio de la circunferencia por la aceleración angular, y la aceleración normal es el producto del radio de la circunferencia por el cuadrado de la velocidad angular.
\[ a_t = R \alpha \ \text{ y } \ a_n = R \omega^2\]
Las ecuaciones del movimiento circular uniforme se pueden expresar en función del ángulo \(\theta\) y de la velocidad angular \(\omega\). Para el caso del movimiento circular uniforme, la velocidad angular es constante, por lo que \(\alpha=0\) y la aceleración tangencial es nula.
El ángulo \(\theta\) varía linealmente con el tiempo, y se puede expresar como: \[ \theta(t) = \theta_0 + \omega t\]
Para el caso de movimiento circular de aceleración angular constante, la velocidad ángular varía linealmente con el tiempo de acuerdo a la ecuación: \[ \omega(t) = \omega_0 + \alpha t\]
Mientras que el ángulo \(\theta\) varía con el tiempo de acuerdo a la ecuación: \[ \theta(t) = \theta_0 + \omega_0 t + \frac{1}{2} \alpha t^2\]
3.5.2. Movimiento de Proyectiles
En esta sección, vamos a estudiar el tipo de movimiento que describe un proyectil cuando se lanza al aire y se mueve libremente. Despreciando la resistencia del aire, diremos que el proyectil está en caída libre. Supongamos que lanzamos una partícula con velocidad inicial \(v_0\), formando un ángulo \(\theta_0\) con el eje horizontal y sea \((x_0,y_0)\) el punto de lanzamiento, para \(t_0=0\). Tendremos un movimiento en dos dimensiones, \(x\) e \(y\). Notaremos las magnitudes con un subídice \(x\) o \(y\), según se refieran a uno u otro movimiento.
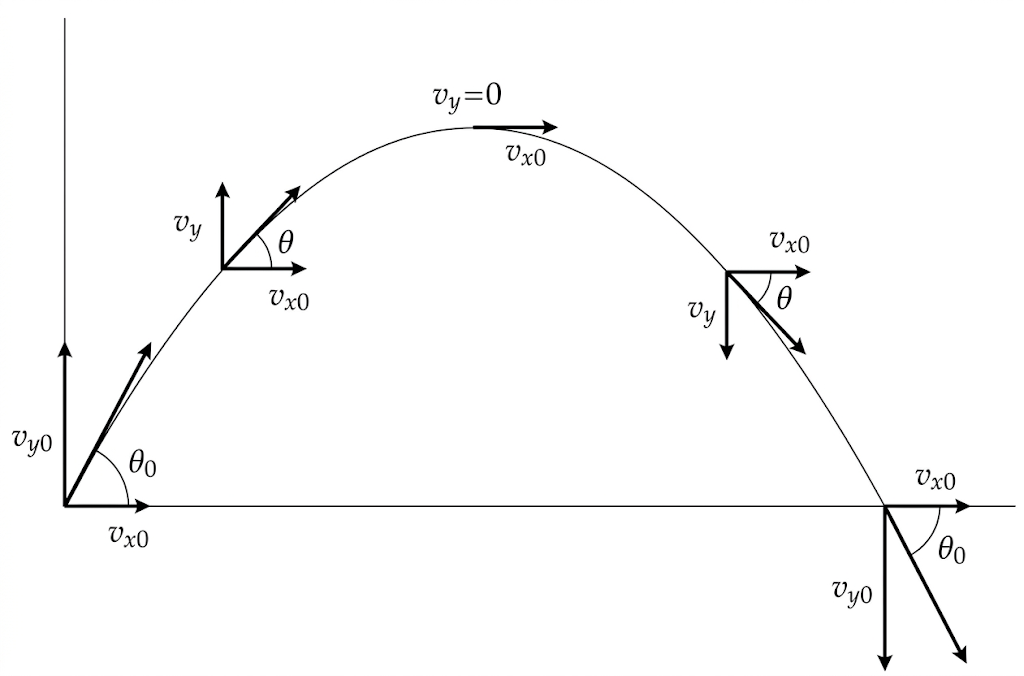
Por tanto, las componentes de la velocidad inicial serán:
\[ v_{0x}=v_0 \cos \theta_0 \ \text{ y } \ v_{0y}=v_0 \sin \theta_0\]
En ausencia de la resistencia del aire, la aceleración es la de la gravedad, \(g\), dirigida verticalmente hacia abajo. Por tanto:
\[a_x= 0 \ \text{ y } \ a_y = -g\]
Es decir, el movimiento a lo largo del eje \(x\) es rectilíneo y uniforme y en el eje \(y\) es uniformemente acelerado.
Como la aceleración es constante, podemos usar las ecuaciones cinemáticas anteriores, y tendremos: I \[ v_x = v_{0x} \ \text{ y } \ v_y=v_{0y} - g t\]
Los desplazamientos vendrán dados por:
\[ x(t) = x_0 + v_{0x} t\ \text{ y }\ y(t) = y_0 + v_{0y}t - \frac{1}{2} g t^2\]
Si queremos saber cuál es la ecuación general para la trayectoria \(y(x)\), sólo tendremos que despejar \(t\) en la primera ecuación, y sustituirlo en la segunda:
\[t = \frac{x(t)-x_0}{v_{0x}}\]
Entonces:
\[ y(t) = y_0 + v_{0y} t - \frac{1}{2} g t^2 = y_0+ v_{0y} \left ( \frac{ x(t) - x_0}{v_{0x} } \right ) - \frac{1}{2} \left ( \frac{x(t) -x_0}{v_{0x}} \right )^2\]
Desarrollando esta ecuación, y suponiendo que \(x_0=y_0=0\), resulta:
\[y(x) = \frac{v_{0y}}{v_{0x}} x - \frac{1}{2} \frac{g}{v_{0x}^2} x^2\]
También, teniendo en cuenta las expresiones de \(v_{0x}\) y \(v_{0y}\) anteriores, en términos de \(\theta_0\), podemos escribir:
\[y(x)= x\tan \theta_0 - \frac{g}{2 v_0^2 \cos^2 \theta_0} x^2\]